
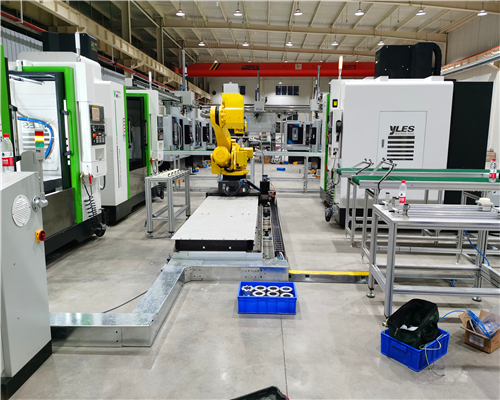
自动化机械手实现精准定位主要依赖于以下几个方面的技术:
硬件基础:自动化机械手采用高精度滚珠丝杠、齿轮齿条及伺服电机,重复定位精度可达±0.01mm。
实时反馈:利用光栅尺、编码器实时采集位置,部分设备结合视觉系统(工业相机)识别工件姿态并修正偏差。
闭环控制:自动化机械手通过PLC或专用控制器,对比目标与实际位置,利用PID算法动态调节电机,形成检测-对比-调节闭环。
环境保障:防尘防油设计(IP65)、温控系统及定期校准,减少振动、温度漂移等干扰。
光学动作捕捉系统:如NOKOV度量光学动捕系统,通过摄像机以每秒数百帧的速度发射红外光并采集图像,实现亚毫米级的精准定位。
视觉检测模块:部分设备配备视觉检测模块,通过图像识别辅助确认工件或定位点位置,弥补单一机械检测的局限。
手眼标定:通过标定过程确定相机与机械手之间的坐标变换关系,确保视觉系统能够准确引导机械手进行抓取或定位。